2020
Team
Drie designers
en twee developers
Rol
Interaction- en
visual designer
Tijdsbestek
10 weken
Opdrachtgever
Creating 010
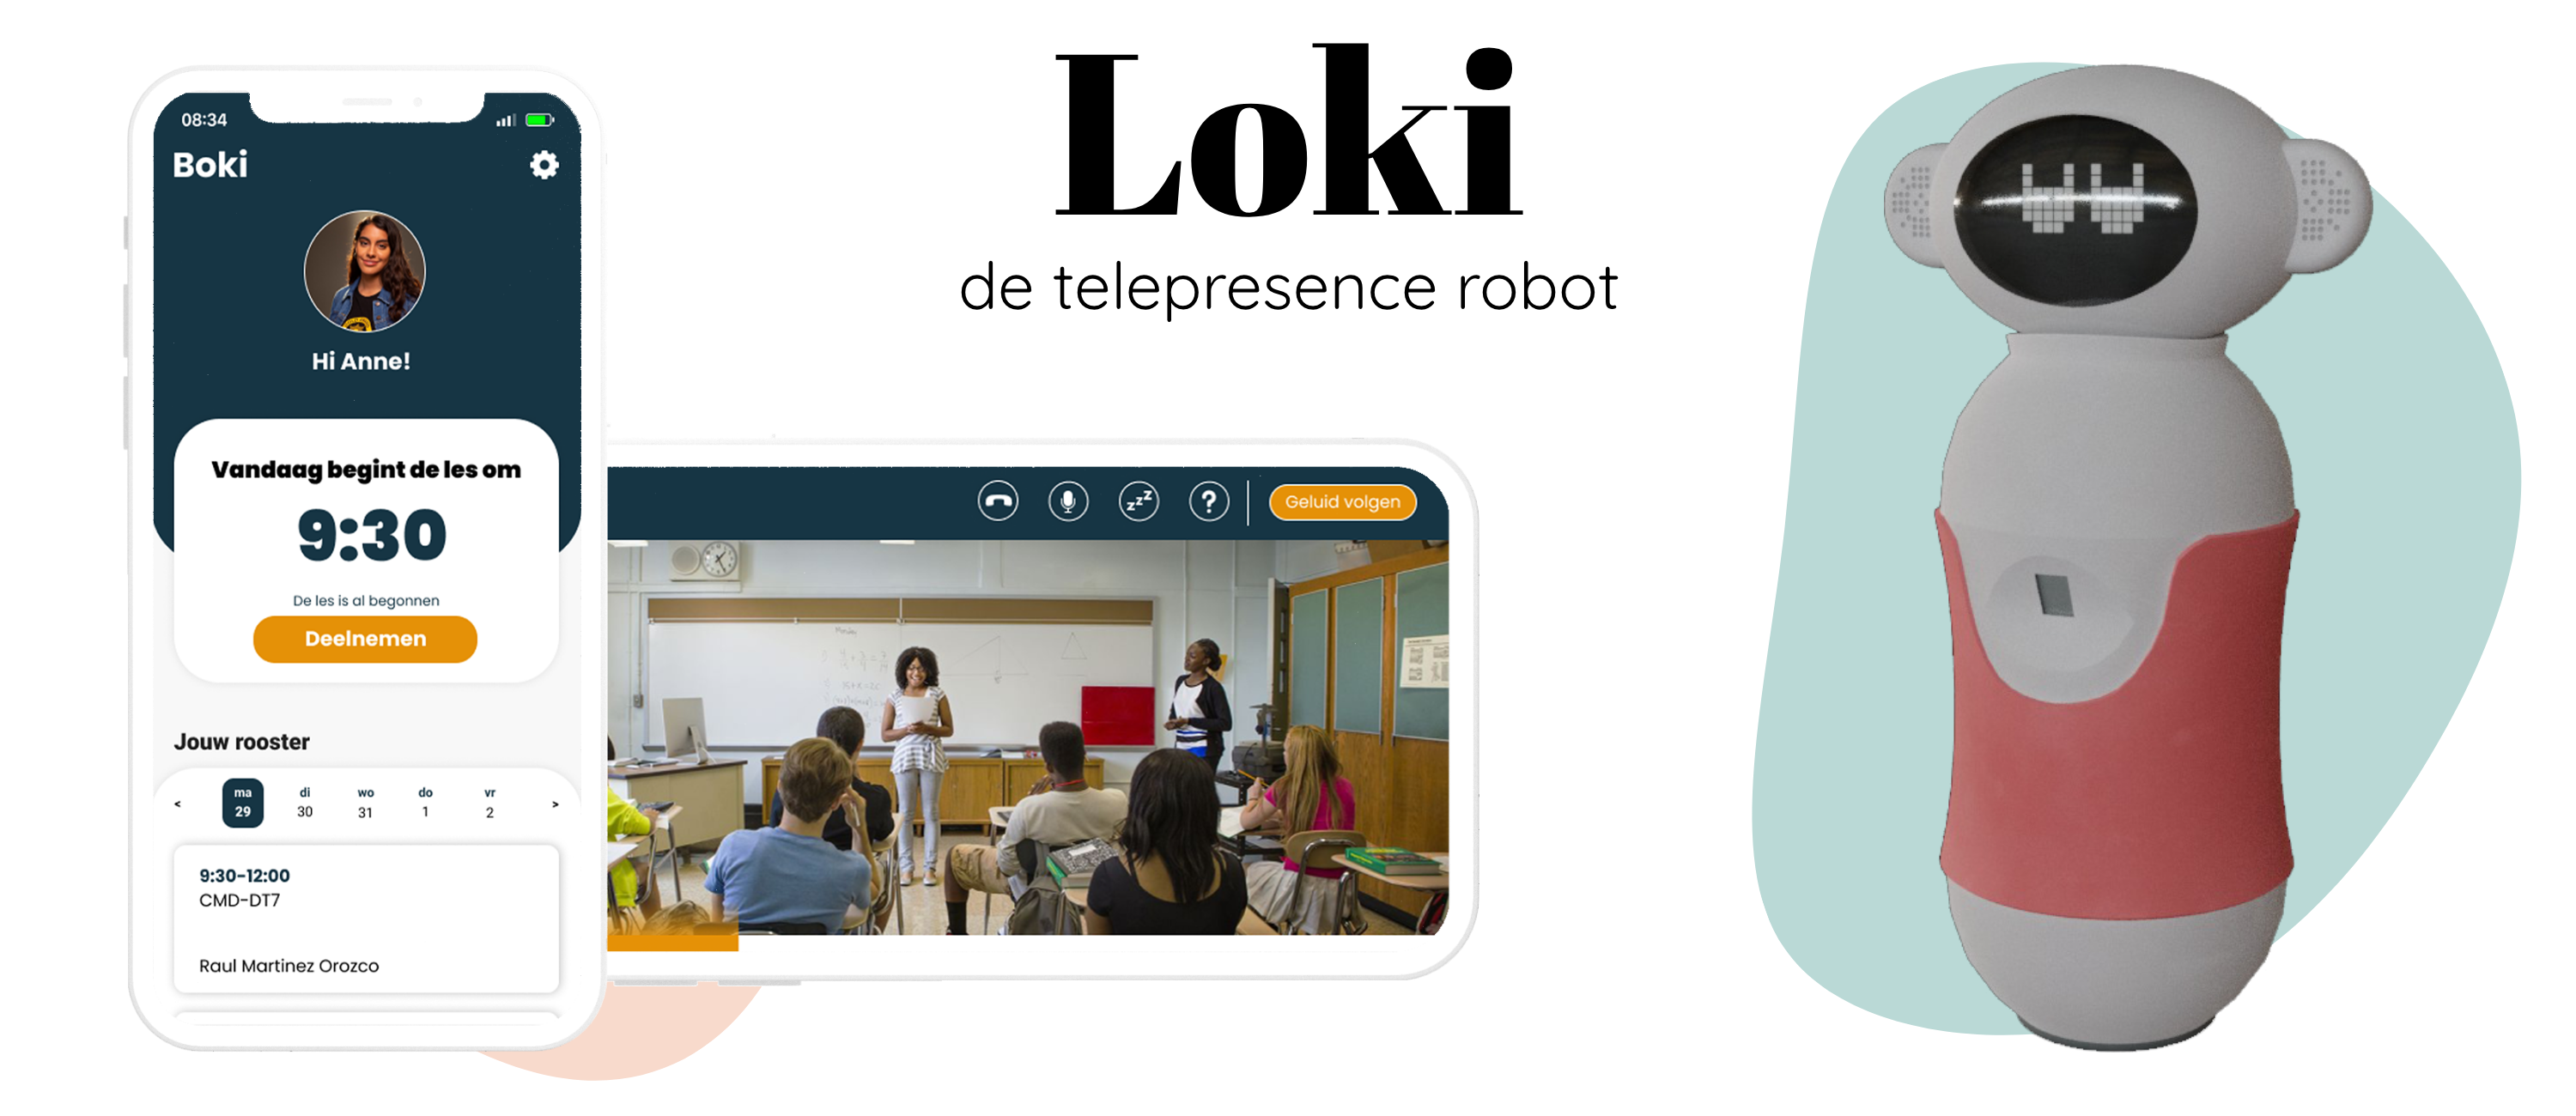
Telepresence robots vinden steeds meer hun plek ik de klas. Zij worden ingezet wanneer leerlingen niet fysiek naar school toe kunnen. De robot is dan de oren, ogen en stem van de leerling. Door het gebruik van een telepresence robot kunnen zij vanuit huis hun lessen volgen.
AV1 is een voorbeeld van een robot die aanwezigheid op afstand mogelijk maakt. Door middel van een app en robot AV1 kunnen de langdurig zieke leerlingen hun lessen volgen.
AV1 is een doorlopend onderszoeksproject van de opdrachtgever Creating 010. Zij doen dit onderzoek omdat er een aantal problemen worden ondervonden tijdens het gebruik van AV1:
Er is weinig onderzoek gedaan naar het effect van telepresence robots op hogescholen. De onderzoeken die zijn gedaan zijn gericht op jongere kinderen en niet op studenten. Waardoor het niet bekend is wat het langdurige effect is op de student die een telepresence robot gebruikt.
Hoe kunnen we op basis van het prototype uit de minor Zorgtechnologie de band tussen
bestuurder en robot, klasgenoot en robot en docent en robot optimaliseren?
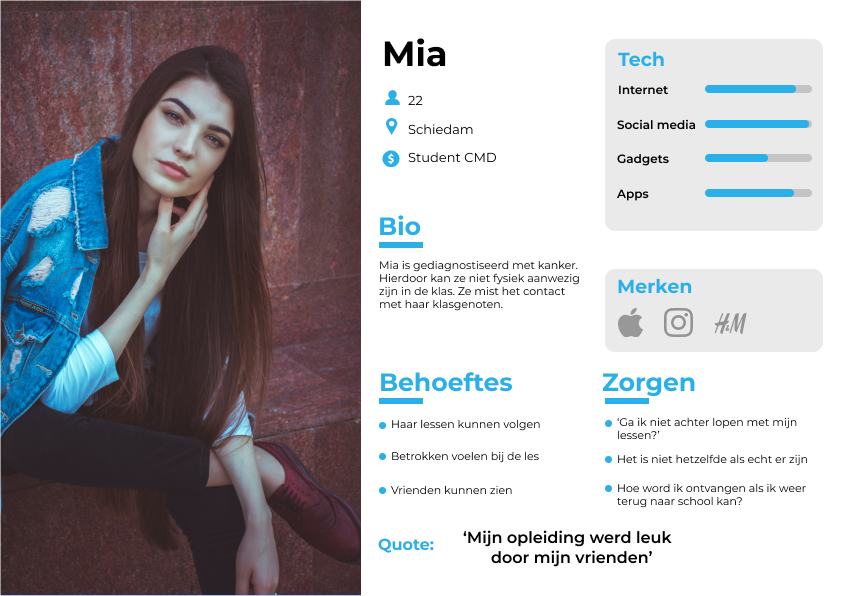
Als team hebben wij besloten om ons te richten op thuiszittende studenten die langdurig beperkt zijn om naar school te gaan met veel groepssamenwerkingen binnen de opleiding. Dit hebben we gedaan om de doelgroep te verkleinen en zo gericht mogelijk te kunnen ontwerpen.
Om de ontwerpvraag goed te kunnen begrijpen en beantwoorden heb ik besloten om eerst onderzoek te doen naar bestaande robots. Hiervoor heb ik de volgende onderzoeksvragen aangehouden:
Om meer te weten te komen over remote-samenwerken is er een enquete opgesteld.
Deze enquete richt zich op de samenwerking op afstand, waar alle studenten op dit moment mee te maken hebben. Dit komt grotendeels overeen met hoe de thuiszittende student via een telepresence robot moet samenwerken.
Het doel van de enquete is om erachter te komen hoe we de samenwerking tussen teamleden kunnen verbeteren als zij remote werken en wat de verschillen zijn tussen remote samenwerken en fysiek op locatie.
Hoe kunnen we de thuiszittende student meer betrokken
laten voelen tijdens de les door middel van geluid?
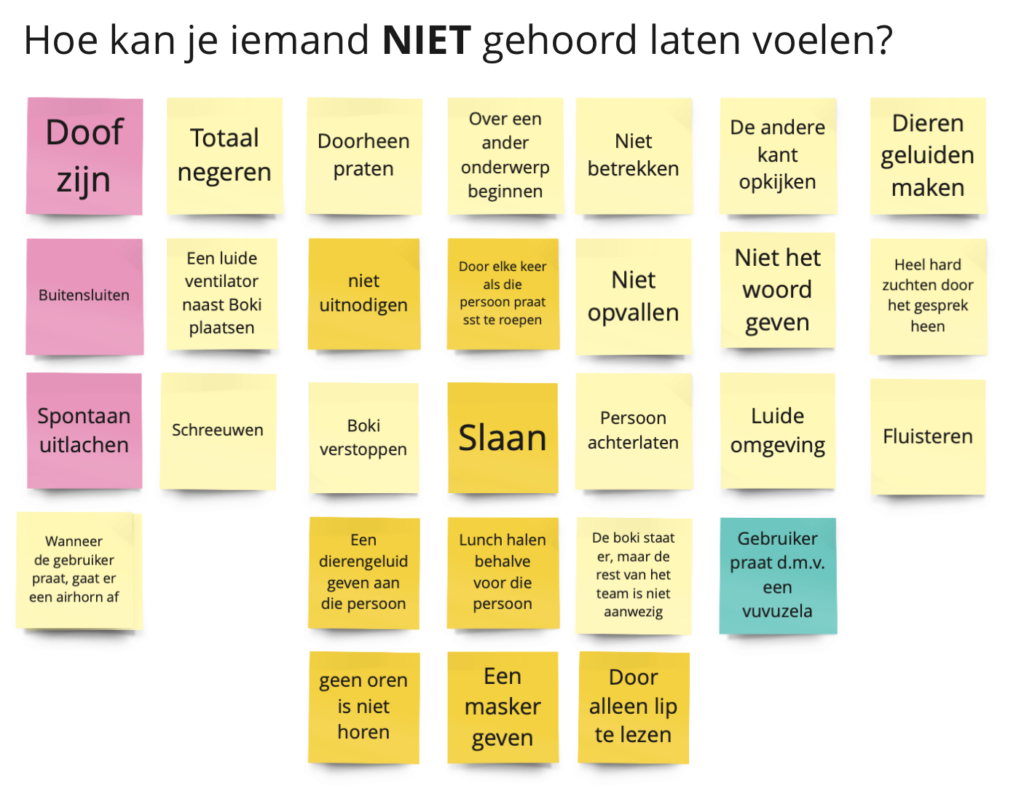
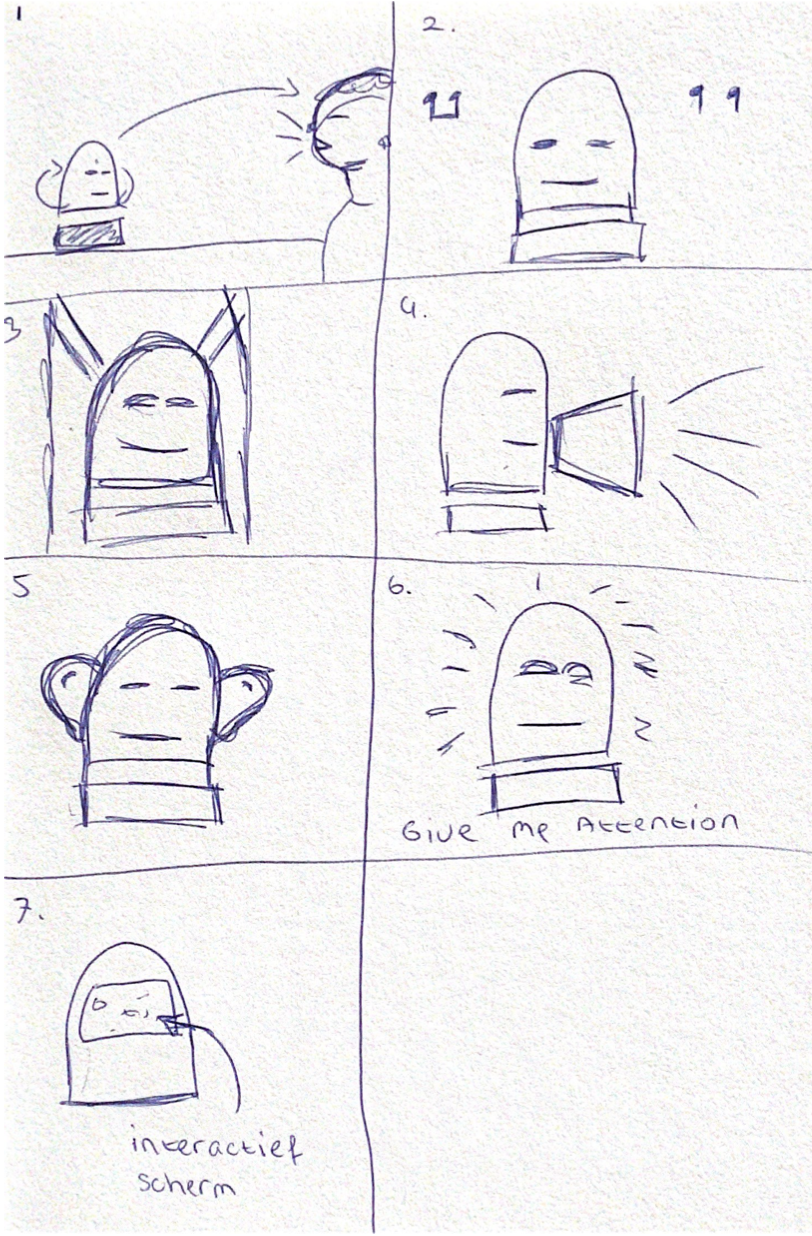
Aan de hand van meerdere brainstormtechnieken zijn ideeën bedacht die op het onderzoek. Dit hebben we als team gedaan door gebruiken te maken van een negatieve brainstorm en de crazy 8-methode.
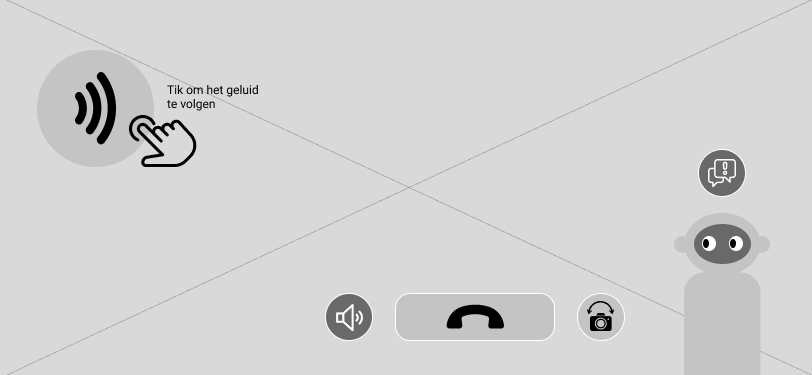
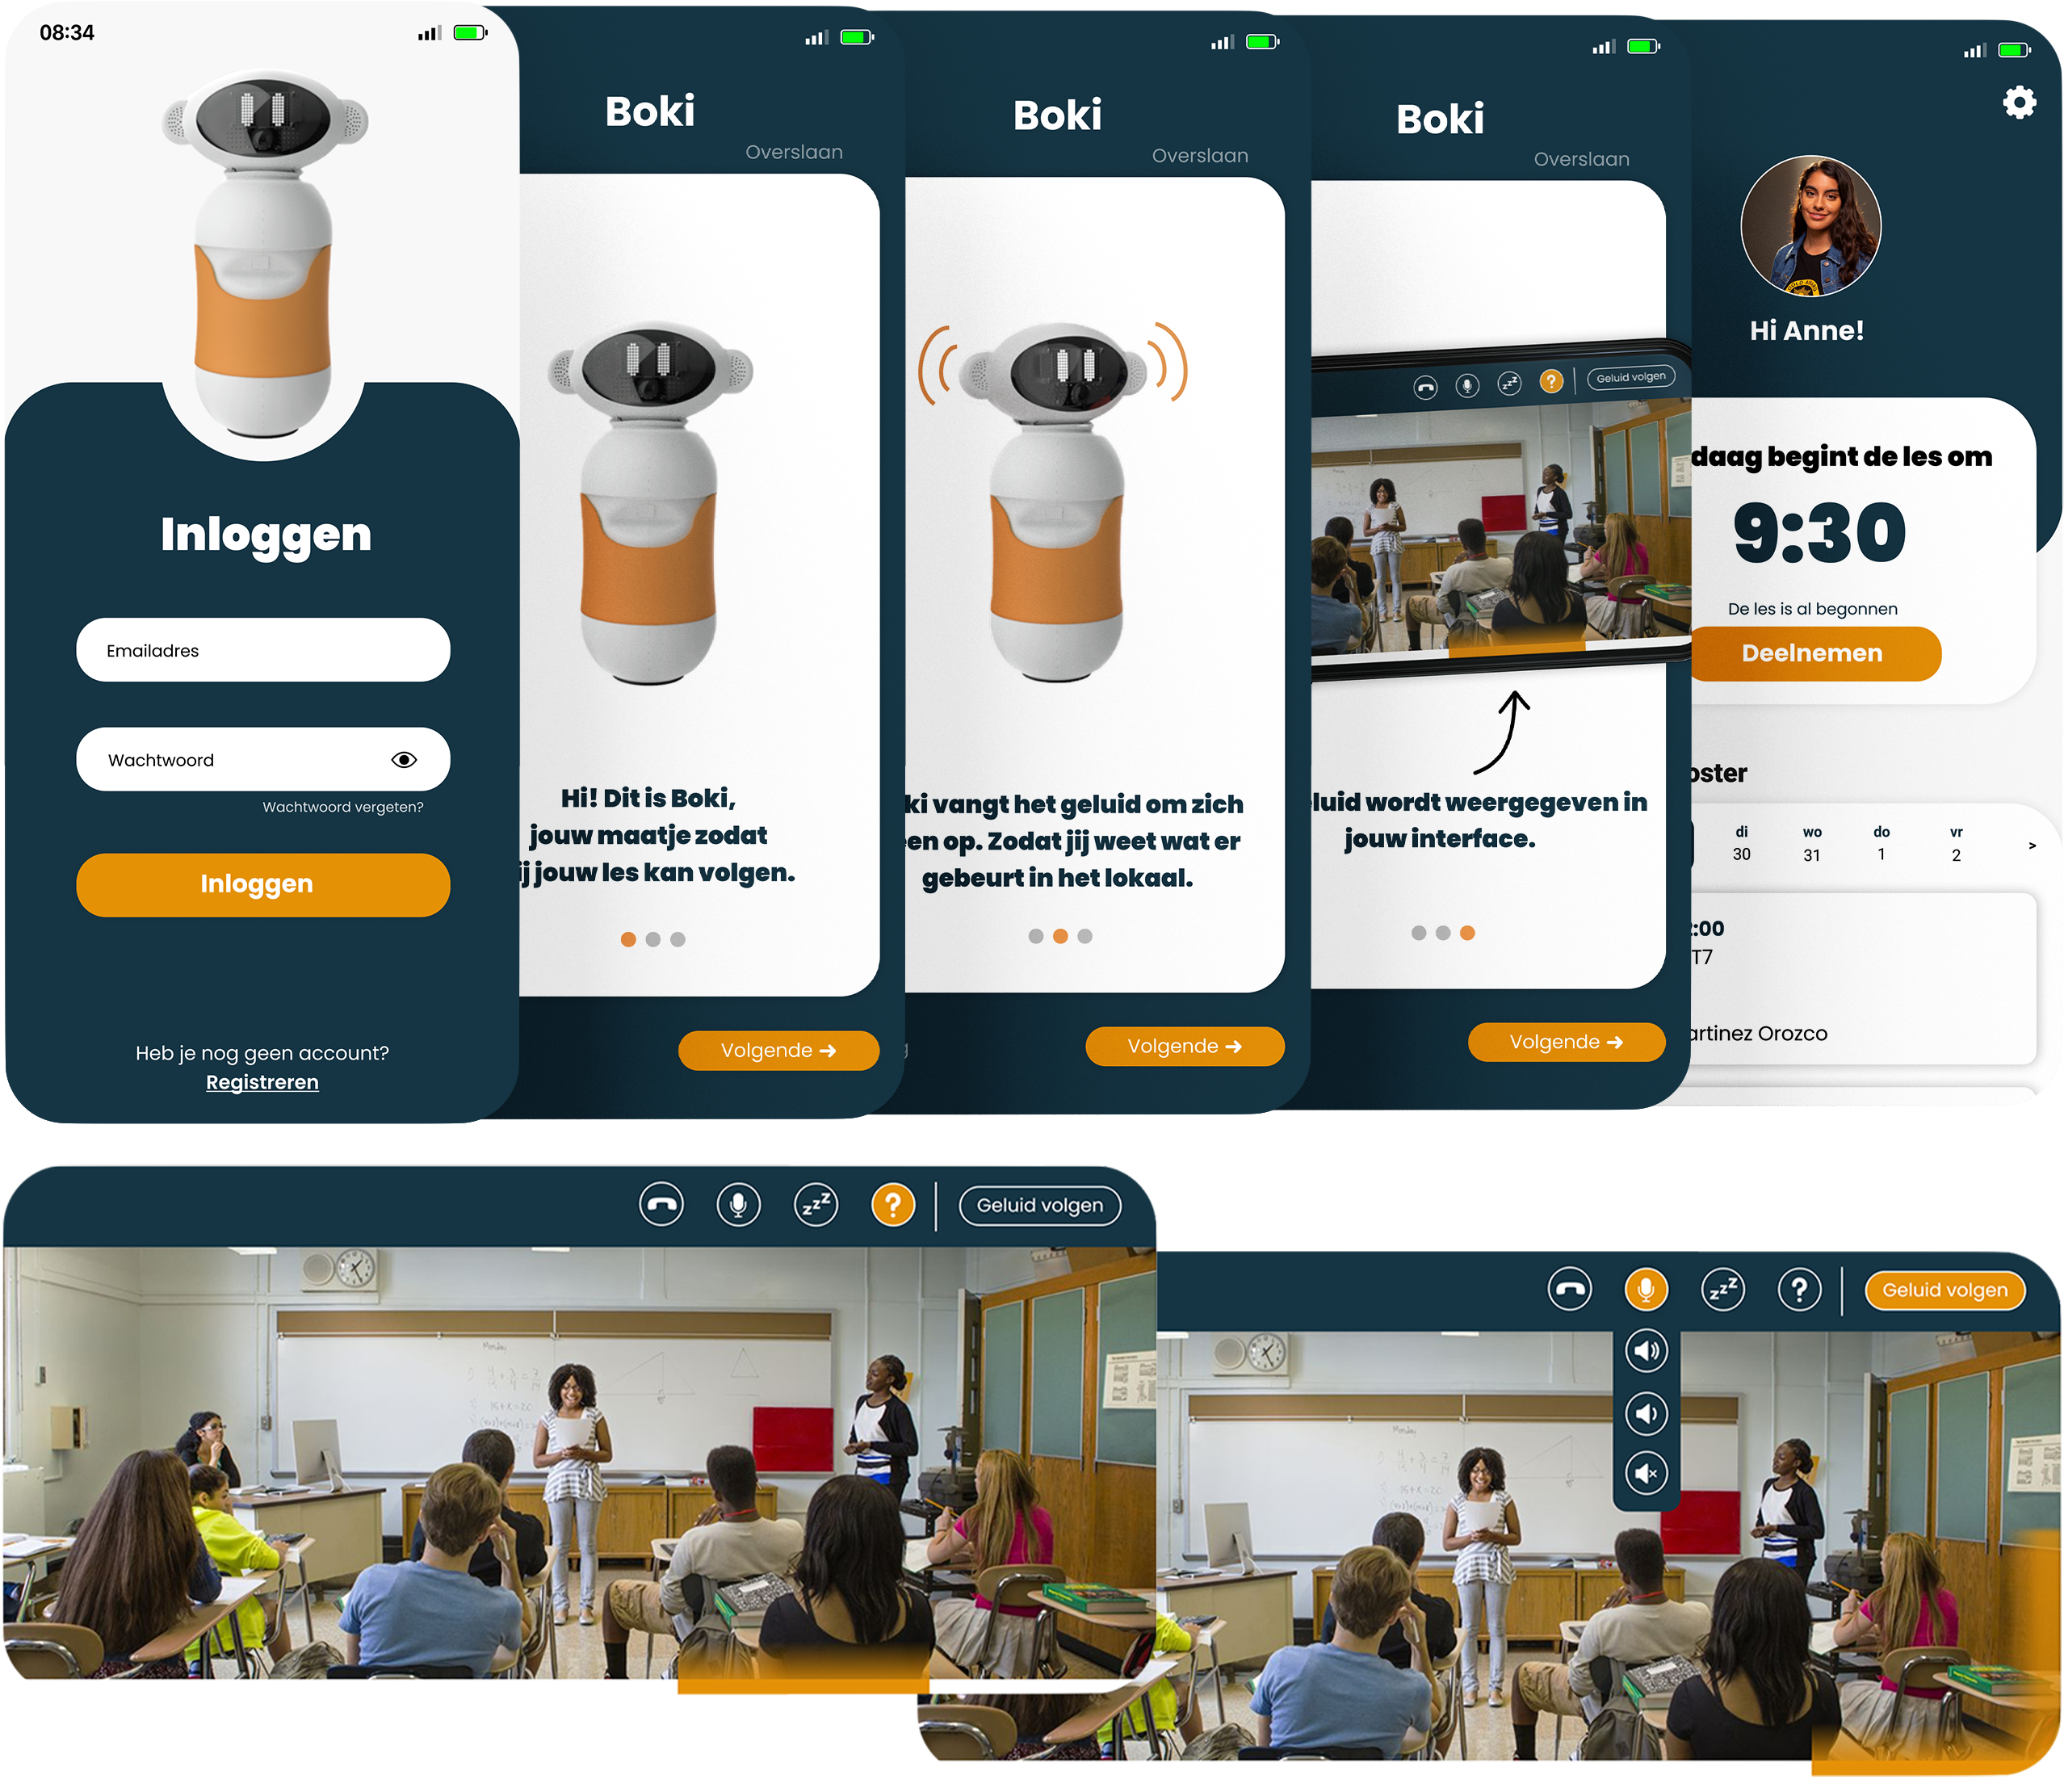
Bij concept Loki focust de robot zich automatisch op de richting van waar het (dominante) geluid vandaan komt. Dit gebeurd wel altijd met toestemming van de gebruiker, de gebruiker behoud altijd de controle over de robot.
Doordat Boki hoort waar het geluid vandaan komt en dat laat zien in de interface van de app, hoeft de student niet te gokken waar het geluid vandaan komt en kan hij het gesprek zo goed mogelijk volgen.
Het resultaat is dat door middel van deze geluidslokalisering de student zo goed mogelijk betrokken blijft en ook optimaal kan meewerken in groepsprojecten.
Dit concept sluit aan bij de vraag van de opdrachtgever. Door Loki kan de thuiszittende student beter meedoen aan groepsprojecten, maar krijgen de studenten die fysiek aanwezig zijn ook een beter respons van de robot. Ze kunnen nu door middel van de robot zien waar de thuiszittende student naar luistert, dit geeft hen minder het gevoel met een robot te communiceren en meer met een medestudent die de robot bestuurt.
De robot sluit ook aan bij onze eigen belangrijkste inzichten:
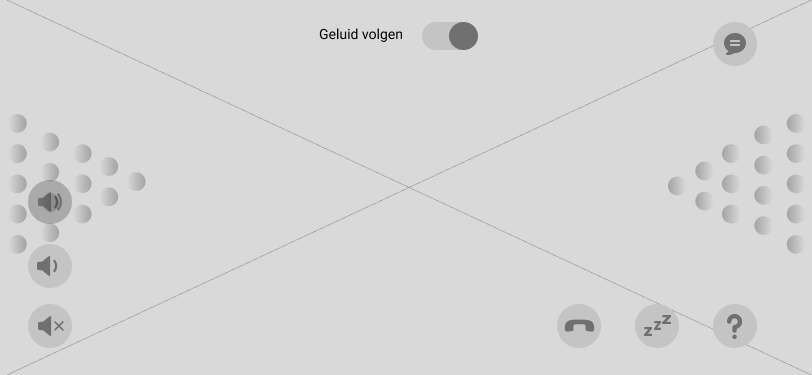
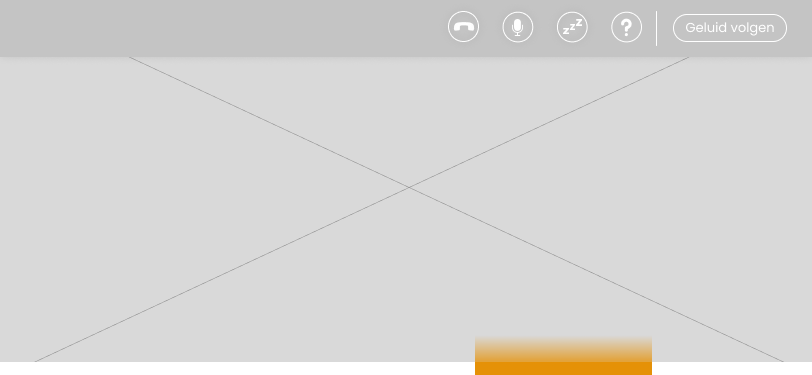
We hebben meerdere mogelijkheden om geluid weer te geven onderzocht.
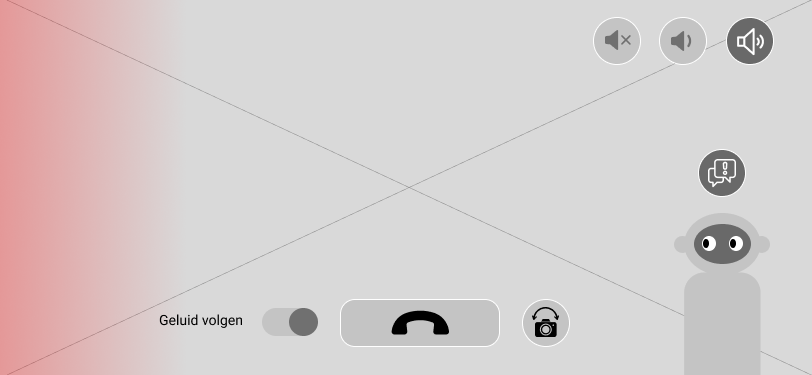
De keuze is op mogelijkheid nummer vier (rechtsonder) gevallen:
De slider beweegt mee met het geluid en kan ook veranderen van grootte, om zo gericht aan te kunnen geven waar het geluid vandaan komt.
Dit is vooral gericht op geluid dat van voren komt. Om het geluid achter de Boki (wat buiten het blikveld valt) weer te geven heb ik bedacht om de slider een stukje aan de zijkant weer te geven.